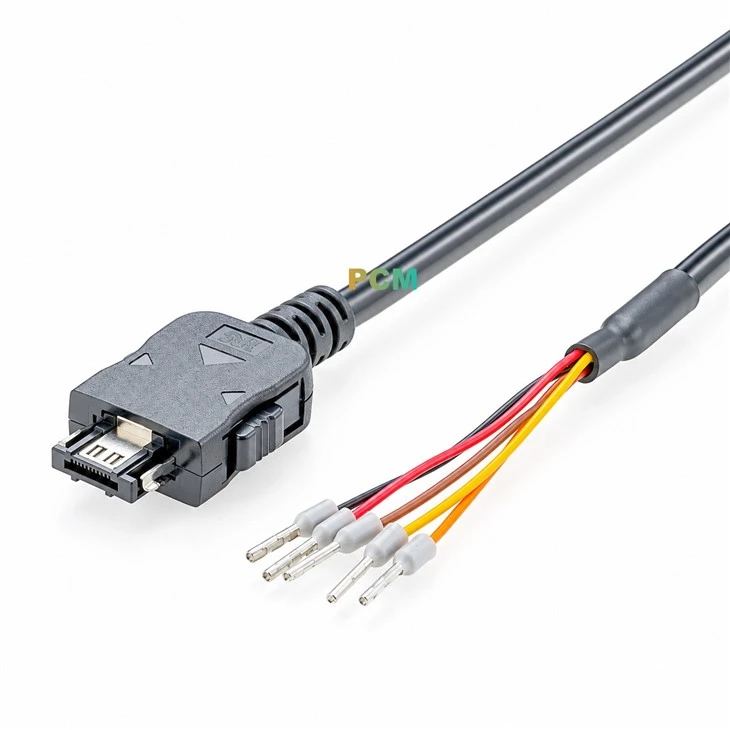
1. رابط قدرت: برای تامین برق ربات استفاده می شود.
رابط های برق رایج عبارتند از:
کانکتور برق DC: مانند کانکتور DT، Anderson Powerpole و غیره.
سوکت برق AC: مانند کانکتور استاندارد IEC.
2. رابط سیگنال: برای انتقال سیگنال های کنترل و حسگر استفاده می شود.
رابط های سیگنال رایج عبارتند از:

کانکتور M12
برای انتقال سنسور و داده، ضد آب و بادوام استفاده می شود.

رابط RJ45 (اترنت).
برای ارتباطات شبکه و انتقال داده استفاده می شود.

کانکتور D-Sub
برای انتقال سیگنال های مختلف استفاده می شود، معمولا برای اتصال کنترل کننده ها و سنسورها استفاده می شود.

رابط دایره ای
مانند کانکتور Lemo که برای انتقال سیگنال با چگالی بالا و با قابلیت اطمینان بالا استفاده می شود.
3. رابط ارتباطی: برای تبادل داده با سیستم های خارجی استفاده می شود.
رابط های ارتباطی رایج عبارتند از:

کانکتور CAN (شبکه منطقه کنترل کننده).
برای ارتباطات در وسایل نقلیه و سیستم های کنترل صنعتی استفاده می شود.

رابط سریال RS232/RS485
برای انتقال اطلاعات سریال استفاده می شود.

رابط USB
برای تبادل داده با رایانه یا دستگاه های دیگر استفاده می شود
4. رابط سنسور: برای اتصال سنسورهای مختلف مانند سنسورهای موقعیت، سنسورهای فاصله و غیره استفاده می شود.
رابط های سنسور رایج عبارتند از:
پایانه های ورودی/خروجی: برای اتصال سیگنال های دیجیتال و آنالوگ استفاده می شود.
کانکتورهای مخصوص سنسور: مانند رابط های خاص برای سنسورهای فشار و سنسورهای دما.
5. رابط سروو موتور: برای اتصال سروو موتورها و درایورها استفاده می شود.
رابط های متداول سروو موتور عبارتند از:

کانکتور رمزگذار
برای انتقال داده ها از رمزگذارهای چرخشی استفاده می شود.
کانکتور کنترل موتور
مانند کانکتورهای 4-پین یا 8-پین، که برای انتقال سیگنالهای درایو موتور استفاده میشوند.